주차 배치 설계
요구사항에 따르면 주차 배치 생성은 도면을 편집 가능한 대안으로 바꿔야 합니다. 설계안을 선택하기 전에는 기하 검증과 로봇 운영 가능성 검토도 거쳐야 합니다.
- 산업
- 로보틱스 / 주차 설계
- 의사결정 분류
- 공간 계획
- 평가 범위
- 설계 요구사항
고객사의 신원과 식별 가능한 운영 세부 정보는 공개하지 않습니다.
운영 의사결정
주차면과 통로를 수작업으로 다시 그리면 주차 용량을 비교하는 데 시간이 오래 걸립니다. 배치를 실제로 쓸 수 있게 하는 이동 및 출차 조건을 비교할 때도 마찬가지입니다.
- 입력
- 부지 도면 · 벽, 기둥, 코어 · 입구 및 출구 구역 · 설계 사양 · 운영 목표
- 의사결정
- 주차면 조합 · 통로 폭과 방향 · 입구 및 출구 배치 · 배치 대안 선택
- 제약 조건
- 부지 경계 · 장애물과 코어 · 주차면 겹침 없음 · 연결된 통로 · 로봇 운영 가능성
접근 방식
도면 판독
배치를 제약하는 가용 공간, 벽, 기둥, 건물 코어를 인식합니다.
대안 생성 및 검증
주차면 조합과 통로 구조를 조정합니다. 겹침과 경계 위반이 있는 안은 제외하고 필요한 이동 접근성을 갖춘 대안을 남깁니다.
설계 출력 전 운영 비교
요구사항에는 주차 용량을 출차, 대기, 로봇 사용과 비교한 뒤 편집과 레이어별 도면 내보내기를 지원하는 흐름이 정해져 있습니다.
주차 설계 요구사항, 그리고 이어지는 별도의 시연.
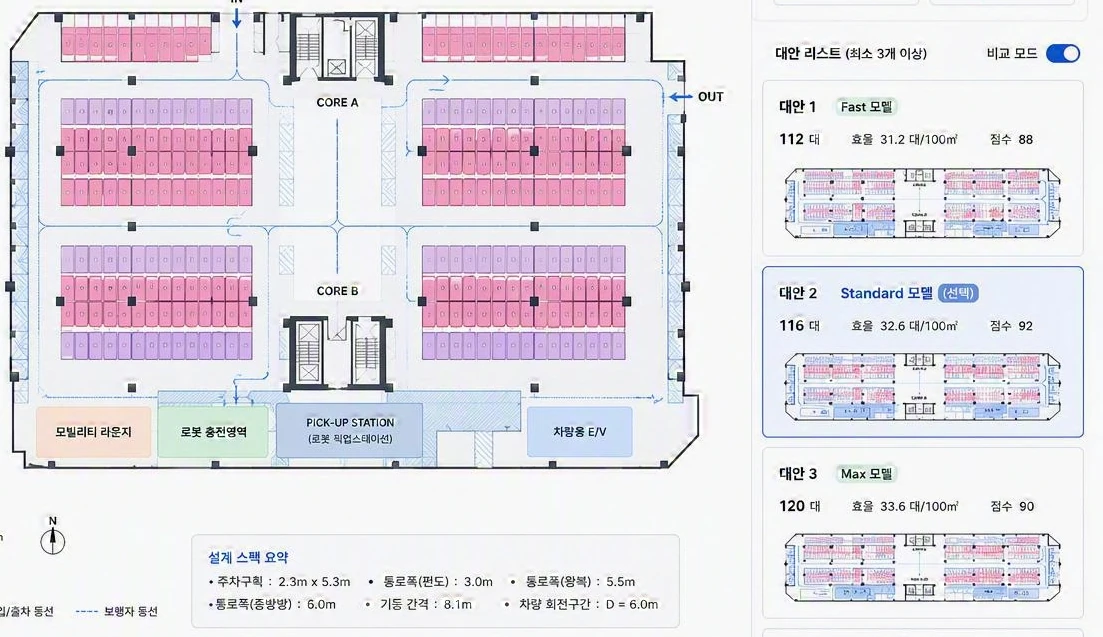
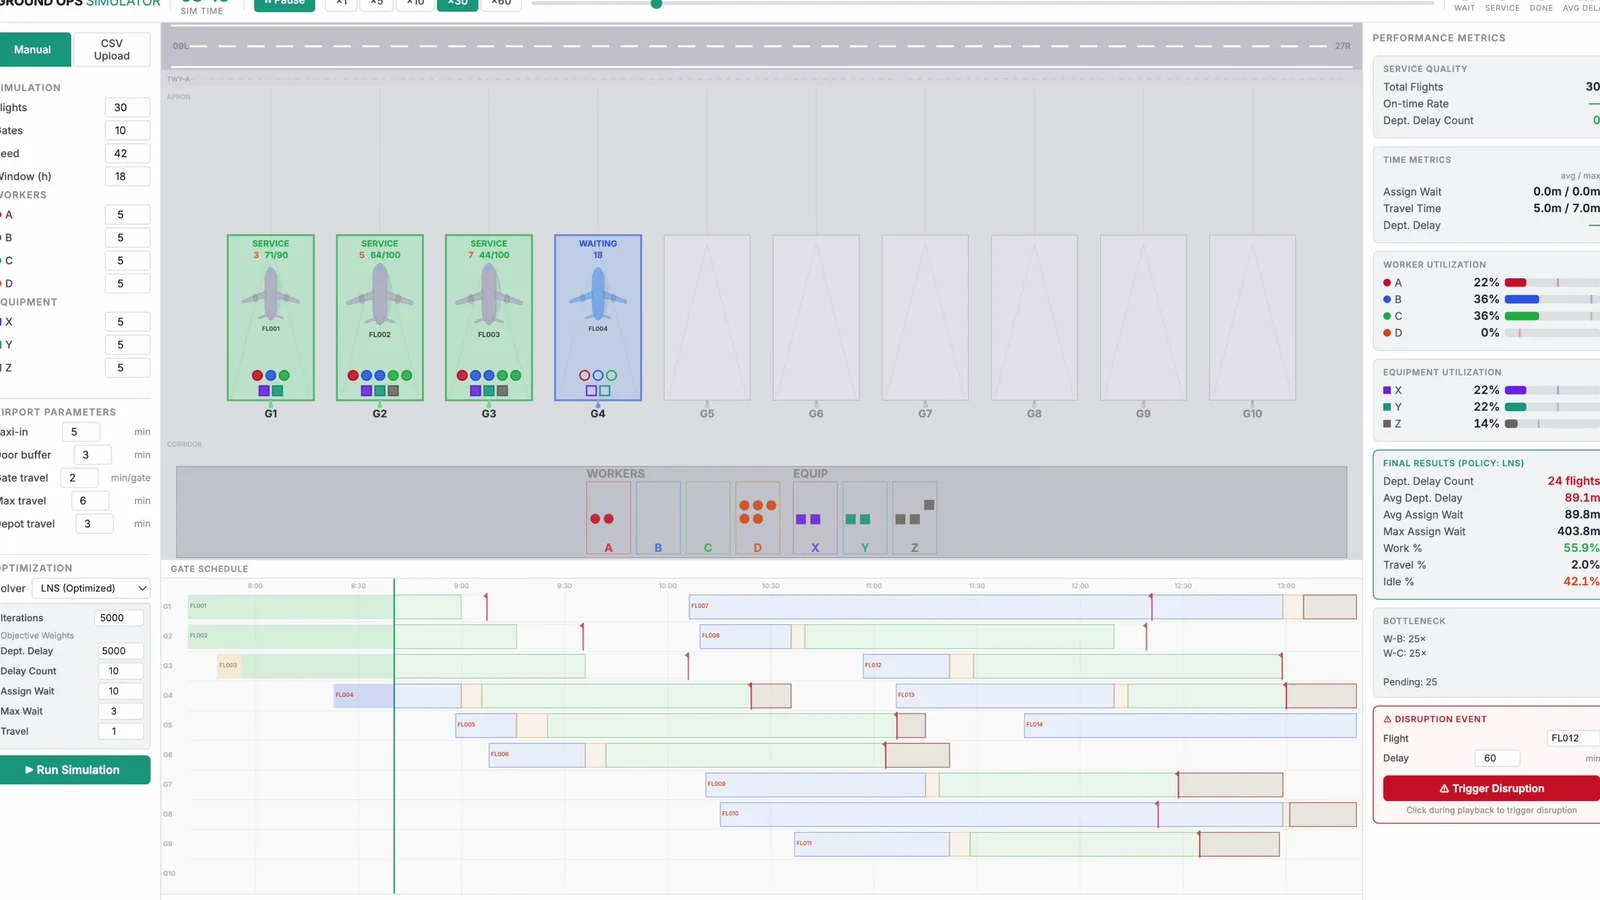
별도의 제품 시연
- 부지 도면가용 공간과 접근을 정의합니다.
- 배치 대안후보 설계안을 생성하고 평가합니다.
- 로봇 운영이동 및 배차 시뮬레이션을 실행합니다.
- 혼잡 검토시나리오에서 발생하는 병목을 점검합니다.
제품 녹화 영상은 샘플 도면으로 따로 진행한 시연입니다. 영상 속 배치와 운영 재생 화면을 익명 고객 프로젝트의 근거로 볼 수는 없습니다.
설계 요구사항
검증과 범위
프로젝트 원본 자료에는 개발 요구사항과 수작업 설계 대비 비교 계획이 적혀 있습니다. 완료된 고객 현장 검증을 다룬 자료는 아닙니다. 기존 제품 시연은 샘플 도면과 합성 수요를 사용합니다. 해당 고객 프로젝트와는 독립적으로 도면에서 배치, 시뮬레이션으로 이어지는 워크플로를 보여줍니다.
관련 의사결정
전체 적용 사례
의사결정과 그 데이터, 제약 조건을 들려주세요.